High-payload wall climbing
Mechanical design · Control
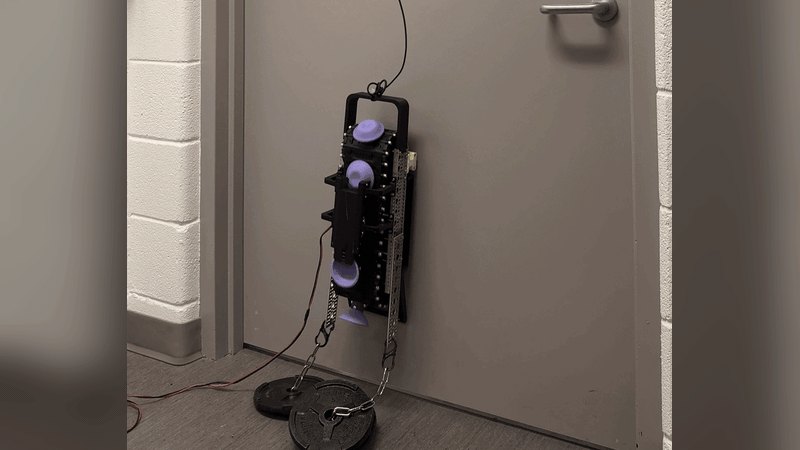
Passive suction enables an 8 kg payload on plaster and glass.
My role Mechanism design & payload testing
Project details
FREE Lab · University of Michigan
Problem
Carry payloads on vertical surfaces using passive bistable suction cups.
My contribution
I designed the passive bistable-suction wall-climbing robot and evaluated its payload capability on plaster and glass.
Result
Demonstrated an 8 kg payload on plaster and glass; first-author ICRA 2026 paper and a 2025 U.S. provisional patent application.